04 · Проводка
Эта глава описывает физическое подключение модуля rbAmp к совместимому с Arduino хосту: распиновку стороны низкого напряжения, требования к питанию, совместимость уровней I²C, длину шины и схемы подключения для конкретных плат Arduino (UNO, Mega, ESP32, ESP8266, STM32duino, RP2040).
Низковольтная сторона (питание + I²C + необязательный DRDY) гальванически отделена от клемм сети. Клеммы сети и проводка ТТ подключены к сети — см. предупреждение в разделе «Проводка со стороны сети» ниже.
Распиновка низковольтной стороны
Модуль работает с логикой I²C 3.3 В и терпим к 5 В на сигнальных линиях. Все выводы LV полностью гальванически изолированы от сети.
| Вывод | Сигнал | Функция |
|---|---|---|
VCC |
+5 V (4.5..5.5 V) | Питание модуля; минимум 4.5 В для корректной работы |
GND |
Земля | Общий с мастером — обязательно |
SDA |
SDA I²C | Данные I²C |
SCL |
I²C SCL (линия тактирования) | Тактовая частота I²C |
DRDY |
Data-ready (опционально) | Открытый сток, низкий импульс ~10 мкс каждые ~100 мс |
Мощность
Параметры VCC
- Номинальное напряжение: 5 В DC
- Допустимый диапазон: 4.5..5.5 В
- Потребляемый ток: типично ~15 мА, пик ~25 мА при записи во флеш
- Пульсации: < 50 мВ от пика до пика (для точности измерения)
На модуле есть встроенный стабилизатор, RC-фильтр, керамические конденсаторы и ферритовая бусина — пользователю дополнительная фильтрация не нужна. Модуль можно питать от шины +5V любой платы Arduino (UNO, ESP32 DevKitC и т. д.).
Совместимость уровней I²C
-
SDA/SCLработают на логике 3.3 В (встроенные подтяжки тянут линии к 3.3 В). -
Линии терпимы к 5 В: мастер на 5 В (Arduino UNO / Nano) корректно читает HIGH (~3.3 В) и может управлять шиной без преобразователя уровней.
-
Для шины, работающей полностью на уровнях 5 В, отключите встроенные подтяжки (см. ниже) и добавьте внешние подтяжки к +5 В на стороне мастера.
Поведение при включении
- Холодный старт: ~250 мс до первого корректного результата.
- После сброса (программного или по провалу питания): около 250 мс на восстановление.
- До первого корректного результата регистры читаются как
0, аDATA_VALID= 0.
Библиотека ждёт готовности модуля внутри dev.begin() — ваш код просто вызывает begin() и продолжает работу.
Изоляция
Низковольтная сторона (I²C, питание, DRDY) гальванически отделена от клемм сети. Считайте клеммы сети и проводку ТТ находящимися под напряжением.
GNDмодуля не подключён к сетевой фазе или нулю.- Не трогайте клеммы L/N и проводник клещей, пока цепь под напряжением.
⚠ Не вскрывайте корпус модуля — это аннулирует заводскую калибровку.
Встроенные подтягивающие резисторы
Важно: каждый модуль rbAmp поставляется со встроенными подтягивающими резисторами 4.7 кОм на SDA и SCL к 3.3 В. Для одного модуля на шине внешние подтяжки не нужны — подключите мастер напрямую.
Когда отключать встроенные подтяжки
Если на шине несколько модулей rbAmp (или других устройств I²C со своими подтяжками), их параллельное подключение даёт слишком низкое эффективное сопротивление, что:
- Увеличивает нагрузку на шину
-
Может превысить максимальный ток стока выходного каскада мастера I²C (обычно ≤ 3 мА при логике 3.3 В)
-
Добавляет ёмкостную нагрузку на длинной шине и мало помогает помехоустойчивости
Решение: на нижней стороне платы, около подтягивающих резисторов, есть перемычки (шелкография Pull-Up). Перережьте их острым лезвием, чтобы отключить подтяжку:
-
Оставьте подтяжки включёнными только на одном модуле (или вынесите их в одну точку возле мастера).
-
Отрежьте перемычки на остальных модулях.
- Если подтяжки уже есть на плате мастера — срежьте перемычки на всех модулях rbAmp.
Практическое правило
| модули rbAmp на шине | Подтяжки |
|---|---|
| 1 | Оставьте как есть (встроенные 4.7 кОм работают) |
| 2 | Один оставьте подключённым, другой отрежьте |
| 3 | Разорвите на всех модулях, установите одну внешнюю пару 2.7…3.3 кОм около мастера |
| 4…6 | Срежьте на всех модулях, одна внешняя пара 2.2…2.7 кОм около мастера |
| 7…16 | Срежьте на всех модулях, оставьте одну внешнюю пару 1.5…2.2 кОм около мастера; проверьте ёмкость шины (≤ 400 пФ), при необходимости снизьте скорость шины |
Внешние значения — рекомендуемые (рассчитаны по спецификации I²C: ток стока ≤ 3 мА при 3.3 В, ёмкость шины ≤ 400 пФ). Подключайте внешние подтяжки к 3.3 В (логический уровень шины), а не к питанию VCC 5 В.
: измерьте сопротивление между SDA и VCC при выключенных устройствах. Оно должно быть в диапазоне 1.5..4.7 кОм. Меньше означает слишком много параллельно включённых активных подтяжек.

Параметры шины I²C
- Адрес по умолчанию:
0x50(7-битный) - Диапазон адресов:
0x08..0x77(переназначается двухфазным коммитом адреса, безопасно для производства) - Скорость: UNO / Mega / STM32 / RP2040 — 100 кГц; ESP32 / ESP8266 — 50 кГц. Не используйте 400 кГц.
- Автоинкремент указателя: только при чтениях. Пакетное чтение
+ N bytes addr. Записи НЕ с автоинкрементом: пакетная запись отбрасывает байты 1..N, и доходит только первый. Многобайтные регистры пишутся побайтно отдельными однобайтовыми транзакциями. См. 09 · Справочник API — «Многобайтные записи».
Длина шины
I²C — короткая шина (около 15 см по умолчанию). Многие подключают модули проводами низкого качества, которые собирают много помех и теряют много передач, отсюда короткое ограничение. Рекомендуемые топологии для rbAmp:
| Кабель | Макс. длина | Скорость |
|---|---|---|
| Стандартный JST / плоский 4-жильный | до 0.15 м | 100 кГц |
| Витая пара UTP (cat-5/5e/6) — SDA+GND и SCL+GND в отдельных парах | до 1 м | 100 кГц |
| Витая пара + буфер I²C (PCA9515 / TCA9617) | до 3 м | 100 кГц |
| Дифференциальная шина (PCA9615 / LTC4332) | до 100 м | 100 кГц |
Для длин свыше 0.15 м витая пара обязательна: SDA и SCL должны быть в разных парах, каждая со своей землёй (например, синий + сине-белый для SDA, зелёный + зелено-белый для SCL). SDA и SCL в одной паре создают перекрёстную ёмкость, которая искажает фронты.
⚠ Внутри электрошкафа экранируйте кабель I2C. Сильные магнитные поля рядом с силовыми проводниками, контакторами и трансформаторами наводят помехи в неэкранированном кабеле. Держите кабель как можно короче и вдали от силовой проводки.
Проводка на стороне сети (датчики)
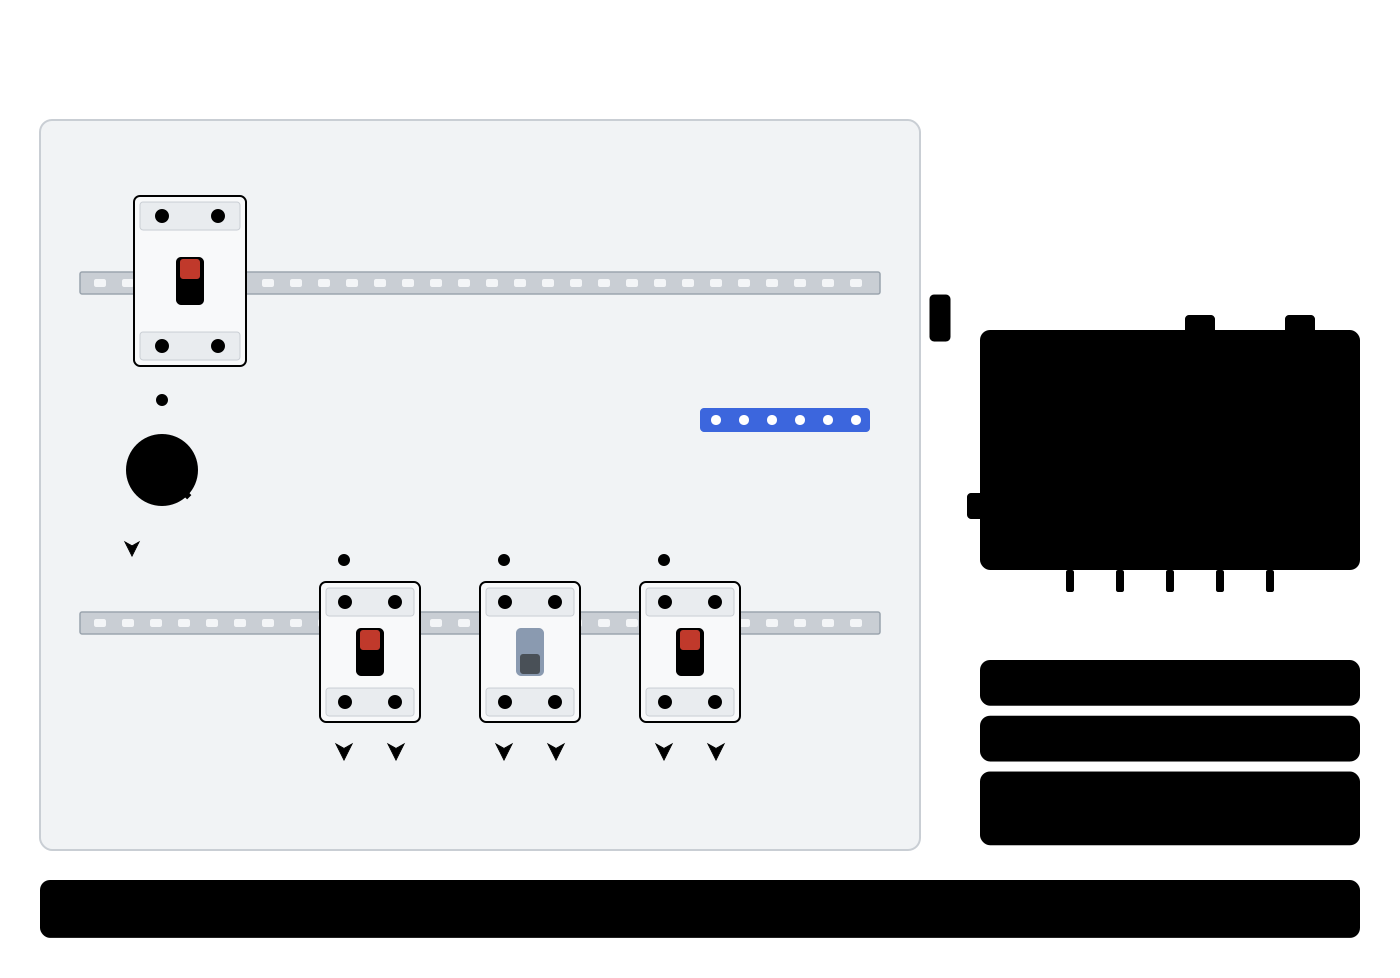
⚠ Сетевое напряжение опасно для жизни. Отключите и заблокируйте цепь перед подключением клемм L/N или установкой клещей; проводку сети и любые работы внутри щитка доверяйте квалифицированному специалисту. Охватывайте ОДИН проводник (L) — никогда весь кабель (L+N сокращаются почти до 0). Предохраняйте ответвление L по местным правилам.
Датчик напряжения (варианты UI*)
На плате выведены клеммы L (фаза) и N (нейтраль). Полярность важна для знака активной мощности:
-
Правильно (L → L, N → N):
P > 0означает потребление (ток из сети в нагрузку),P < 0означает экспорт в сеть (генерация). -
Перепутаны L и N: знак P инвертируется, потребление учитывается как отрицательная мощность.
Провод и предохранитель. Толстый провод для подключения напряжения не требуется: достаточно AWG26–22, так как датчик напряжения потребляет очень малый ток. Предохранитель в линии L обязателен, номиналом до 0.1 А.
Правильная полярность критична для:
-
Корректный учёт на уровне BASIC (BASIC считает только
max(P, 0); при перепутанной полярности счётчик энергии остаётся нулевым). -
Правильное разделение потребления и генерации на линии STANDARD (STD).
: на чисто активной нагрузке (электрочайник, обогреватель, лампа накаливания) P > 0 и PF ≈ 1.0. Если P отрицательна при потребляющей нагрузке — поменяйте L и N на плате местами.
Токовый датчик — токовый клещ SCT-013
Внешние токовые клещи подключаются к модулю через разъём 3.5 мм. Разъём с ключом — решений о проводке принимать не нужно.
Стрелка на корпусе клещей показывает направление тока для «нормальной» ориентации. Правила:
- Зажмите ТТ только фазный провод (L), идущий к нагрузке.
-
Стрелка на клеще должна указывать в направлении тока к нагрузке (от автомата к нагрузке).
-
Клещ должен закрыться полностью — без зазора между половинами магнитопровода. Если половины не защёлкнулись до конца, точность теряется.
⚠ Не пропускайте L и N через один клещ одновременно. Их магнитные потоки равны и противоположны, поэтому они взаимно компенсируются — датчик покажет около нуля даже под нагрузкой.
Подробнее о выборе модели SCT-013 (5 A / 10 A / 30 A / 50 A / 100 A) и о том, как сообщить модулю через dev.setCTModel(code) — см. 03_sensor_selection.md.
⚠ Полярность токового клеща важна на BASIC: если стрелка клеща указывает от нагрузки (или L/N на клеммах перепутаны), P_real читается отрицательным при потреблении — а уровень BASIC обрезает max(P, 0), поэтому счётчик Wh остаётся нулём. Переверните клещ на проводнике физически; не инвертируйте программно.
DATA_READY (DRDY)
Необязательный вывод для оптимизации опроса. Если приложение опрашивает модуль не чаще раза в 100 мс, DRDY можно оставить неподключённым.
Электрические параметры
- Тип выхода: открытый сток (без активной подтяжки к VCC)
-
Уровень покоя: HIGH (нужна подтяжка на стороне мастера — встроенная подтяжка MCU или внешний резистор)
-
Импульс готовности: LOW примерно 10 мкс после того, как регистры RT (
0x86..0xCF) обновлены свежими данными -
Частота импульсов: ~10 Гц (один импульс на окно RT ~100 мс)
Библиотека может использовать линию за вас: dev.setDrdyPin(pin) подключает её (внутренняя подтяжка, прерывание по спадающему фронту), а dev.waitDataReady() / dev.readAllReady() ждут следующего снимка модуля — см. 09 · Справочник API. Несколько модулей могут делить линию DRDY (монтажное ИЛИ); линия, постоянно удерживаемая в LOW, означает, что у модуля ожидает замаскированное событие (тревога). Без линии те же вызовы опрашивают.
Семантика
Фронт спада на DRDY гарантирует, что все регистры RT синхронизированы и опубликованы (прошивка обновляет их атомарно в прерывании перед тем, как опустить вывод). После спадающего фронта мастер может читать 0x86..0xCD без риска получить разорванный отсчёт.
Использовать на Arduino
-
Внешнее прерывание (
attachInterruptпо спадающему фронту) — пробуждает мастер и запускает чтение. -
Подтяжка: либо
INPUT_PULLUPна MCU, либо внешний 10 кОм к 3.3 В. На UNO / Nano (AVR) используйте внешний 10 кОм к 3.3 В — встроенная подтяжка (~40 кОм) слишком слабая для длинных линий DRDY.
const int PIN_DRDY = 15;
volatile bool data_ready = false;

#if defined(ESP32) || defined(ESP_PLATFORM)
void IRAM_ATTR on_drdy() { data_ready = true; }   // ESP32 — ISR in IRAM
#else
void on_drdy() { data_ready = true; }             // AVR / STM32duino / RP2040 / SAMD
#endif

void setup() {
    Wire.begin();
    while (!dev.begin()) { delay(500); }

    // Raise the pull-up + attach the ISR AFTER dev.begin() — this
    // guarantees the module is already ready and the pull-up edge will not
    // cause a spurious interrupt before the first RT window is captured.
    // INPUT_PULLUP is fine for most cases; for long
    // lines or AVR hosts add an external 10 kΩ to 3.3 V.
    pinMode(PIN_DRDY, INPUT_PULLUP);
    attachInterrupt(digitalPinToInterrupt(PIN_DRDY), on_drdy, FALLING);
}

void loop() {
    if (!data_ready) return;     // sleep until the next RT window
    data_ready = false;
    float p = dev.readPower(0);
    // ...integration / transmit...
}
DRDY необязателен — опрос с любой частотой ≤ 10 Гц работает без него. Библиотека не зависит от DRDY; setDrdyPin() / waitDataReady() — опциональные помощники.
Подключение к разным хостам Arduino
Модуль работает с любой платой, совместимой с Arduino, через стандартный Wire. Ниже приведены стандартные выводы по умолчанию для популярных вариантов.
Arduino UNO / Nano (логика 5 В)
| rbAmp | Вывод Arduino |
|---|---|
VCC |
+5V |
GND |
GND |
SDA |
A4 |
SCL |
A5 |
DRDY (опц.) |
любой цифровой, например D2 |
#include
#include

RbAmp dev(Wire, 0x50);

void setup() {
    Wire.begin();          // SDA=A4, SCL=A5 by default
    Wire.setClock(100000); // 100 kHz — no 50 kHz clamp needed on AVR
    while (!dev.begin()) { delay(500); }
}
UNO — хост на 5 В, преобразователь уровня не нужен (линии SDA/SCL модуля допускают 5 В). Встроенные подтяжки модуля тянут линии к 3.3 В, которые мастер на 5 В корректно читает как HIGH.
Arduino Mega 2560 (логика 5 В)
| rbAmp | Вывод Mega |
|---|---|
VCC |
+5V |
GND |
GND |
SDA |
D20 |
SCL |
D21 |
DRDY (опц.) |
любой цифровой, например D18 (поддерживает прерывания) |
По коду идентично UNO, различаются только физические пины. Преобразователь уровня не нужен.
ESP32 / ESP32-S3 / ESP32-C3 (логика 3.3 В)
| rbAmp | Пин ESP32 DevKitC |
|---|---|
VCC |
+5V (питание от USB-5V на DevKitC) |
GND |
GND |
SDA |
GPIO21 |
SCL |
GPIO22 |
DRDY (опц.) |
любой свободный GPIO, например GPIO4 |
#include
#include

RbAmp dev(Wire, 0x50);

void setup() {
    Wire.begin(21, 22);    // SDA=21, SCL=22 (or Wire.begin() with board defaults)
    Wire.setClock(50000);  // ESP32: 50 kHz
    while (!dev.begin()) { delay(500); }
}
ESP32 — хост на 3.3 В, прямое подключение к модулю. Питание VCC берётся с контакта +5V отладочной платы DevKitC (он соединён с USB-5V напрямую).
ESP32, ТТ на 50 кГц — рекомендуемый шаблон. Вместо явного вызова Wire.setClock(50000) определите макрос с явным включением до подключения заголовка — begin() применит частоту внутри себя:
#define RBAMP_ESP32_CLAMP_HZ 50000
#include
Макрос включается явно (по умолчанию выключен) — чтобы явные вызовы пользователя Wire.setClock() (например, когда шину делит OLED) сохранялись. Работают обе формы — выберите ту, что нагляднее в вашем скетче.
Если на вашей плате ESP32 нет вывода 5 В (некоторые компактные модули ESP32-S3 / C3 обходятся только Vin или вообще без 5 В), питайте rbAmp от внешнего источника 5 В (например, USB-зарядки + плата-переходник), с общей землёй с ESP32.
Отдельное примечание о сбросе модуля:
Для программного сброса модуля используйте dev.reset() — библиотека отправляет команду, и модуль перезагружается примерно за 100 мс. Если нужен жёсткий сброс (например, чтобы выйти из состояния «кирпича») — отключите VCC на 1+ секунду.
ESP8266 (Wemos D1 mini / NodeMCU, логика 3.3 В)
| rbAmp | пин ESP8266 (NodeMCU) |
|---|---|
VCC |
Vin или +5V |
GND |
GND |
SDA |
D2 (GPIO4) |
SCL |
D1 (GPIO5) |
DRDY (опц.) |
D5 (GPIO14) |
#include
#include

RbAmp dev(Wire, 0x50);

void setup() {
    Wire.begin(D2, D1);      // SDA=GPIO4, SCL=GPIO5
    Wire.setClock(50000);    // ESP8266 software I²C: 50 kHz for consistency with ESP32
    while (!dev.begin()) { delay(500); }
}
ESP8266 — хост на 3.3 В, прямое подключение.
STM32duino (отладочная плата STM32F1 F103 / Black Pill F411, логика 3.3 В)
| rbAmp | Пин STM32 (отладочная плата STM32F1) |
|---|---|
VCC |
+5V |
GND |
GND |
SDA |
PB7 (I²C1_SDA) |
SCL |
PB6 (I²C1_SCL) |
DRDY (опц.) |
любой GPIO с EXTI, например PA0 |
#include
#include

RbAmp dev(Wire, 0x50);

void setup() {
    Wire.begin();           // SDA=PB7, SCL=PB6 by default for I²C1
    Wire.setClock(100000);  // the STM32 HAL I²C needs no 50 kHz clamp
    while (!dev.begin()) { delay(500); }
}
STM32duino поддерживает несколько экземпляров Wire (Wire1, Wire2 для второй шины I²C). Если основная шина занята — используйте вторую периферию I²C.
RP2040 / SAMD (Raspberry Pi Pico, arduino-pico)
| rbAmp | Пин RP2040 (Pico) |
|---|---|
VCC |
VBUS (5 В от USB) или +5V |
GND |
GND |
SDA |
GP4 |
SCL |
GP5 |
DRDY (опц.) |
любой GP |
#include
#include

RbAmp dev(Wire, 0x50);

void setup() {
    Wire.setSDA(4);
    Wire.setSCL(5);
    Wire.begin();
    Wire.setClock(100000);  // the RP2040 hardware I²C needs no 50 kHz clamp
    while (!dev.begin()) { delay(500); }
}
RP2040 — хост на 3.3 В, прямое подключение. На платах SAMD (Arduino Zero, MKR) Wire.begin() с настройками по умолчанию работает так же — конкретные выводы зависят от платы.
Pico через VSYS (батарея / внешнее питание): вывод VBUS есть только при питании по USB. Если Pico работает от батареи или внешнего источника через VSYS — VBUS ничего не выдаёт. Подайте 5 В от внешнего источника прямо на VCC модуля, с общим GND с Pico.
Опорная схема подключения (ESP32 + один модуль)
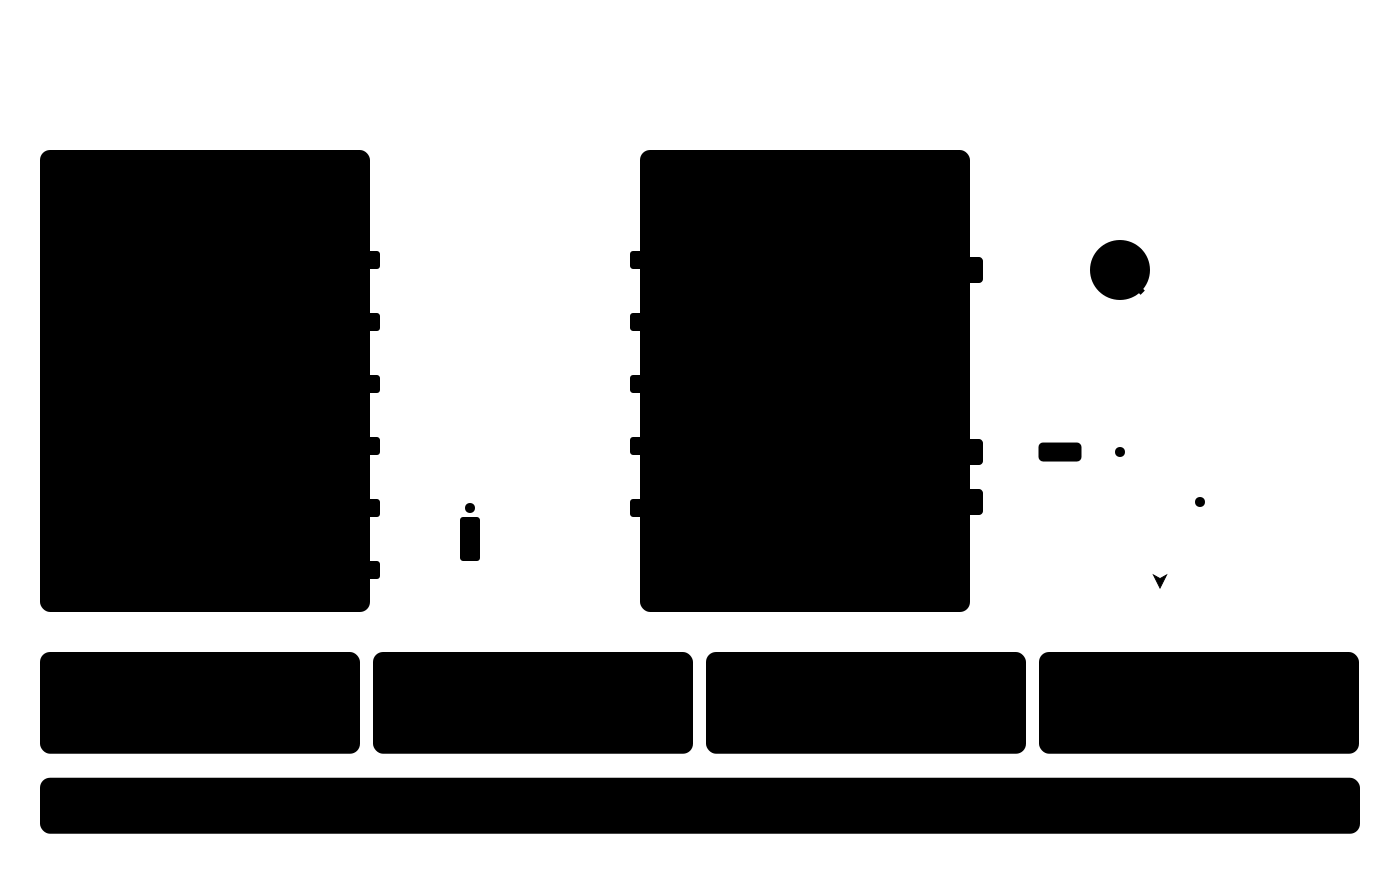
В этой конфигурации:
- Внешние подтягивающие резисторы I²C НЕ нужны (они встроены в модуль).
- DRDY необязателен; как на рисунке, используйте внешнюю подтяжку 10 кОм к 3.3 В (INPUT_PULLUP на пине ESP32 тоже работает на коротких проводах).
- Разъём SCT-013 вставлен полностью.
- Клещ полностью закрыт на проводе L, стрелка к нагрузке.
Опорная схема подключения (Arduino UNO + один модуль)
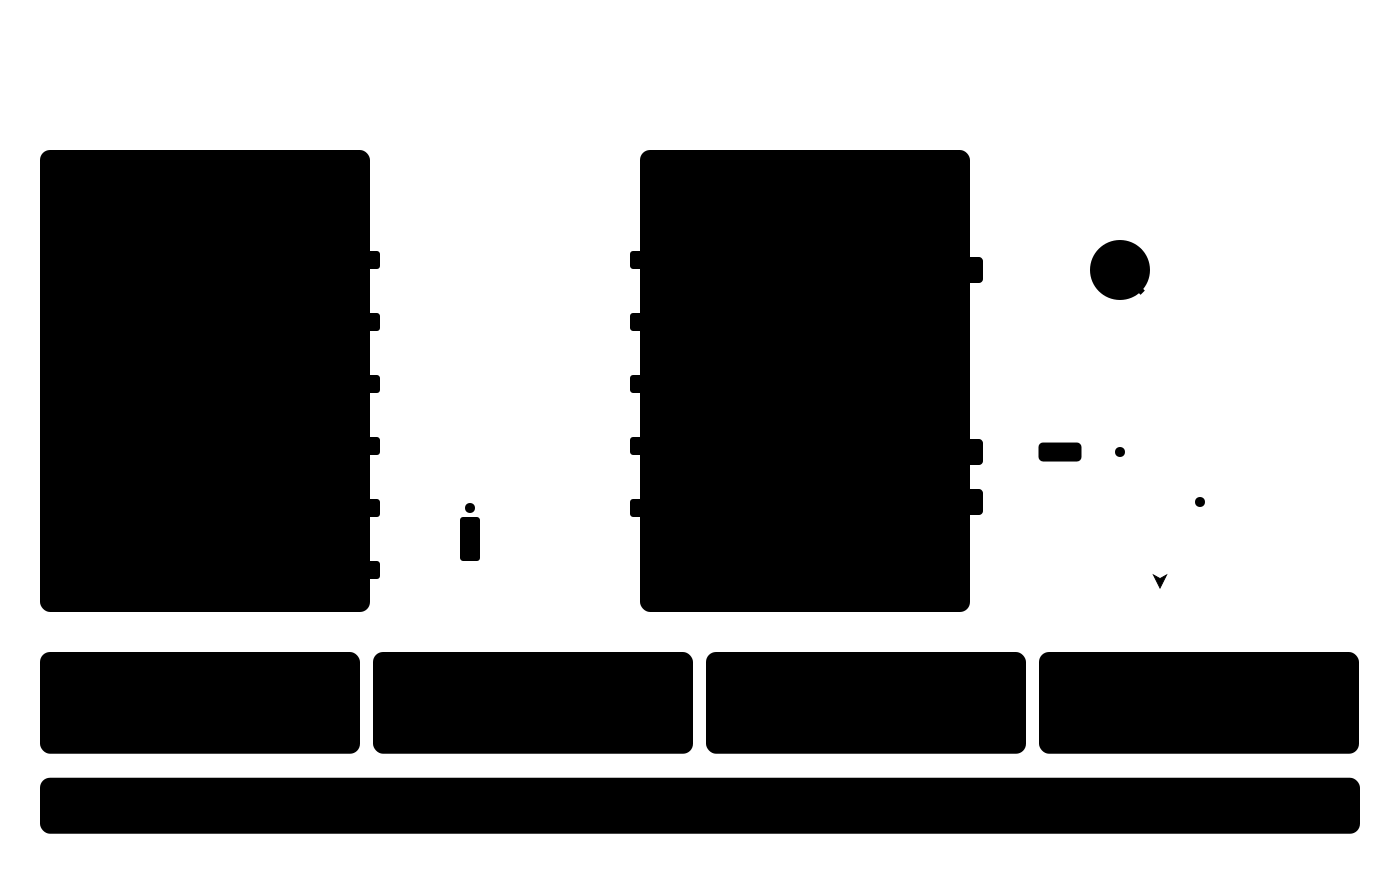
В этой конфигурации:
- Внешние подтяжки I²C НЕ нужны.
- UNO работает на логике 5 В; SDA/SCL модуля допускают 5 В, преобразователь уровня не нужен.
- DRDY имеет уровень 3.3 В — на UNO TTL-вход читает его как HIGH (VIH_TTL ≥ 2.0 В, 3.3 В > 2.0 В). Подтяжку DRDY рекомендуется делать именно к 3.3 В для безопасности: если внутренние защитные цепи вывода DRDY не терпят 5 В (отдельно от линий I²C, терпимость которых к 5 В подтверждена), подтяжка к 5 В создала бы небольшой ток утечки через диоды ESD в шину питания 3.3 В модуля. К 3.3 В — проблем не бывает.
Многофазные модели и линейка STANDARD (STD)
Многоканальные и многофазные артикулы сохраняют ту же распиновку LV (VCC / GND / SDA / SCL / DRDY). Меняется только сетевая сторона — больше клемм L и больше разъёмов ТТ.
Модули STANDARD (STD) используют ту же проводку I²C, что и модули BASIC — те же четыре сигнальные линии, те же правила подтяжек и шины, что выше. В подключении ничего не меняется; dev.begin() определяет, какая линейка подключена (dev.line()), и один и тот же скетч работает с обеими. Примечания:
-
Вызовы, существующие только на линии STD (семейство
std*, реактивная и полная мощность), возвращаютRB_ERR_NOT_IMPLEMENTEDна модуле BASIC (на BASIC реактивная мощность этой библиотекой не выводится). -
Некоторые функции STD зависят от версии образа модуля: счётчики энергии микроразрешения, пусковой ток для энергии, фазовые углы напряжения и порядок фаз требуют образа не ниже
0x0001007B(dev.stdReadImageVersion()). На более старом образе они сообщаются как «недоступно». -
Число каналов напряжения и тока берётся из модуля (
dev.stdInfo()); библиотека открывает доRBAMP_MAX_CHANNELS(7) токовых каналов.
Многомодульная шина — основная топология
Канонический сценарий библиотеки — несколько модулей rbAmp на одной шине I²C, которыми управляет один Arduino / ESP32 через RbAmpFleet. Все правила и оптимизации ниже рассчитаны именно на эту топологию; один модуль — частный случай (тот же дескриптор, но вызовы флота вырождаются в тривиальные).

Типичные развёртывания
| Сценарий | Конфигурация | Число модулей |
|---|---|---|
| Канон 80%: бытовой ввод + субсчётчики | 1× UI1 (ввод, энергия сети) + 3–6× UI1/I1 (нагрузки) | 4-7 |
| Субпанель с разбивкой по токам | 1× UI1 (вход) + 1–2× I2/I3 (ток по каждой цепи) | 3-5 |
| Промышленный субучёт | 1× UI1 (ввод) + N× I2/I3 (по машине, разбивка по токам) | до ~16 |
Электрические пределы
- Число модулей: до ~16 (общая ёмкость шины ≤ 400 пФ при 100 кГц; при 50 кГц запас больше).
- Подтяжки для шины флота (важно): каждый модуль поставляется со встроенными 4.7 кОм. На шине из N модулей подтяжки работают параллельно → сток перегружен и шина не может опуститься до LOW. Начиная с 4 модулей (или раньше на шине длиннее 15 см) отрежьте встроенные подтяжки на всех модулях, кроме одного — при 2–3 модулях на шине до 15 см оставьте их как есть, этот случай измерен (или отрежьте на всех и оставьте только внешние подтяжки (2.7…3.3 кОм для 3 модулей, меньше для больших шин — см. таблицу выше) к 3.3 В в одной точке шины — рекомендуется для длинных линий / шума / ESP32 как мастера).
- Внутренние подтяжки ESP32 (~45 кОм) слишком слабы для шины с несколькими модулями при реальных длинах проводов — нужны внешние подтяжки (значения: см. таблицу выше). Это часть трёхуровневой защиты от зависания шины на пограничном сигнале — см. 10 · Устранение неполадок, раздел «ESP32 project hangs».
Адресация — настройка и замена в полевых условиях (допустимо в production)
Заводской адрес по умолчанию — 0x50. Каждый новый или заменяемый модуль проходит настройку (один раз): переназначение с 0x50 на рабочий адрес + необязательное сохранение конфигурации (модели ТТ, group_id, метка) во флеш. Заводской режим не нужен — смена адреса работает прямо в production через двухфазную фиксацию адреса.
Способ 1 — RbAmpFleet::provision() (рекомендуется)
RbAmp* dev = nullptr;
if (RbAmpFleet::provision(Wire, /*desired=*/0x52, /*save=*/true, dev)) {
    fleet.add(dev);   // ready handle, now in the fleet
}
Один вызов сканирует 0x50, выполняет двухфазный коммит адреса, перезагружает, ищет модуль по новому адресу в окне загрузки и (опционально) выдаёт SAVE_USER_CONFIG для сохранения. Возвращает false при нарушении дисциплины (см. ниже) или сбое транспорта.
Способ 2 — низкоуровневые prepare/commitAddressChange (ручная форма)
dev.prepareAddressChange(0x52);   // candidate in RAM
dev.commitAddressChange();        // arms 0xA5 + COMMIT_ADDR + reset
delay(300);                        // boot window
Тот же двухфазный механизм, что в provision(), без обёртки флота. Используется, когда RbAmpFleet не создан.
Протокол на линии изнутри (для справки)
1. write candidate_addr → REG_I2C_ADDRESS (0x30, in RAM)
2. write 0xA5 → REG_ADDR_COMMIT_MAGIC (0x31, armed)
3. issue CMD_COMMIT_ADDR (opcode 0x30 in REG_COMMAND)
4. wait ~700 ms (flash erase + write)
5. issue CMD_RESET (opcode 0x01) — CMD_COMMIT_ADDR does not auto-reset
6. wait ~300 ms; the module responds at the new address
✅ REG_I2C_ADDRESS (0x30) читает активный адрес при загрузке (v1.3 addr-boot-sync). После перезагрузки после коммита чтение 0x30 показывает новый активный адрес. Поведение эха staging сохраняется до CMD_COMMIT_ADDR + сброса.
⚠ Дисциплина provisioning — ТОЛЬКО один девственный модуль за раз.
Самая частая причина сбоев provisioning — наличие более одного модуля с заводским адресом 0x50 на шине. Различить их по I²C физически невозможно (шина с открытым коллектором: оба модуля подтверждают одинаково, и прочитанные данные «слипаются»).
Поэтому правило строгое (нормативное MUST, а не рекомендация): в момент вызова RbAmpFleet::provision() (или prepareAddressChange()) должен быть ровно один модуль по адресу 0x50 (новый или возвращённый к заводским настройкам отдельным стендовым инструментом). Вариант «я уверен, что эти два модуля разные — сейчас разведу их» не сработает: коллизия проявится позже, когда вы уже считаете флот чистым.
Путь восстановления, если вы подозреваете нарушение дисциплины: 1. Перезапустите питание всех модулей. 2. Физически отключите все модули, кроме одного «девственного». 3. Вызовите RbAmpFleet::provision() на шине с одним модулем. 4. Добавляйте остальные модули по одному, настраивая каждый отдельно.
Бюджет мощности шины
На 50 кГц одна транзакция чтения ≈ 200–400 мкс. Полный блок RT одного канала (U + I + P + PF) ≈ 5–8 мс на канал.
| Конфигурация | Шина за цикл | При 50 кГц | Макс. частота опроса |
|---|---|---|---|
| 1× UI1, блок RT | ~5 мс | < 5 мс | 100+ Гц (но модуль обновляется с 10 Гц) |
| 1× UI3, блок RT + период | ~25 мс | ~25 мс | до 10 Гц |
| 5× UI1, блок RT | ~25 мс | ~25 мс | до 10 Гц |
| 16× UI3, RT + период | ~400 мс | 400 мс > 100 мс | не успевает за модулем (10 Гц); в лучшем случае ~2 Гц |
Цифры оценочные (200–400 мкс на транзакцию, зависит от MCU). Цифры оценочные и зависят от MCU хоста.
Правило: на 50 кГц комфортные пределы — 8–10× UI3 или 15–16× UI1 при опросе 5 Гц (каждое второе окно модуля), и примерно половина этого при полных 10 Гц.
Синхронизация периодов
Для тарифного учёта все модули должны снимать снимок за один и тот же интервал. Две стратегии:
Стратегия 1 — последовательный снимок + общее установление (любая прошивка):
RbAmp meters[N];   // array of initialized modules

void period_cycle() {
    // Phase 1: sequential snapshot
    for (auto& m : meters) m.latchPeriod();

    // Phase 2: common settle (≥ 50 ms)
    delay(50);

    // Phase 3: read the snapshots with skip_latch=true
    for (auto& m : meters) {
        RbAmpSnapshot snap;
        m.readPeriodSnapshot(snap, /*skip_latch=*/true);
    }
}
Перекос между модулями: 16 модулей × ~1 мс/снимок = ~16 мс за 60-секундный период. Для итогов энергии пренебрежимо мало.
Стратегия 2 — широковещательный снимок General-Call (требует включения):
Все модули снимают свой снимок одним кадром I²C по адресу 0x00:
addr=0x00 | A5 27 (5 bytes)
Перекос = 0 (атомарно). Предварительная настройка (один раз на каждый модуль флота):
- Установите
REG_FLEET_CONFIG.bit0 = 1черезCMD_SAVE_USER_CONFIG. CMD_RESET— приём GC включается при загрузке.- После сброса мастер посылает 5-байтный кадр на
0x00. - Контроль: для каждого ожидаемого модуля прочитайте
REG_V03_PERIOD_VALID (0x07).!=1→ переход к стратегии 1.
Что использовать:
- < 8 модулей: стратегия 1 (проще, включать ничего не нужно).
- ≥ 8 модулей или жёсткая синхронизация: стратегия 2.
Фильтрация по группе GC (шина с несколькими арендаторами)
REG_GROUP_ID (0x28) позволяет иметь несколько доменов GC на одной шине:
group = 0x00→ all-call (все модули с включённым GC берут снимок).group = N→ снимок делают только модули сREG_GROUP_ID = N.
Сценарий: разделение тарифных групп (день и ночь) на одной общей шине.
Режимы сбоя
| Симптом | Причина | Что делать |
|---|---|---|
i2c bus scan показывает несколько модулей по одному адресу после добавления в установку |
Новый модуль с адресом 0x50 конфликтует с уже адресованным |
Сначала отдельно переназначьте адрес новому модулю, прежде чем добавлять его |
| Один модуль отвечает NACK чаще остальных | Обрыв кабеля / провал VCC | Проверьте VCC под нагрузкой |
| Wh одного модуля постоянно расходится | Собственные часы модуля отличаются от часов мастера | Энергия интегрируется по часам мастера; сравнивайте с master_dt_ms, а не с latch_ms |
| После кадра GC один модуль не берёт снимок | FLEET_CONFIG.bit0 = 0 или несовпадение группы |
Проверьте REG_FLEET_CONFIG и REG_GROUP_ID |
Заметки по проектированию шины
- Растяжение тактового сигнала: снимок модуля приостанавливает его лишь на микросекунды; SCL существенно не растягивается. Для Raspberry Pi BCM283x (известный аппаратный дефект растяжения) стандартная мера предосторожности — 50 кГц + повторы.
- Длина при >4 модулях: рассмотрите буфер I²C (PCA9515) при ≥ 8 модулях + длина > 1 м.
Подробные сценарии с несколькими модулями — в 06 · Примеры.
Что дальше
- 02 · Классы модулей — поведение прошивки по классам
-
03 · Выбор токового датчика — какая модель SCT-013 и как сообщить её модулю
-
05 · Быстрый старт — ваш первый рабочий скетч
- 10 · Устранение неполадок — что делать, если шина не работает / I_rms нестабилен / знак P неверен
Исходники и задачи: rb-amp/rbamp-arduino · эта страница в репозитории: docs/04_hardware.md (v1.6.2)